
Vad är ett punktmoln och vad används det till?
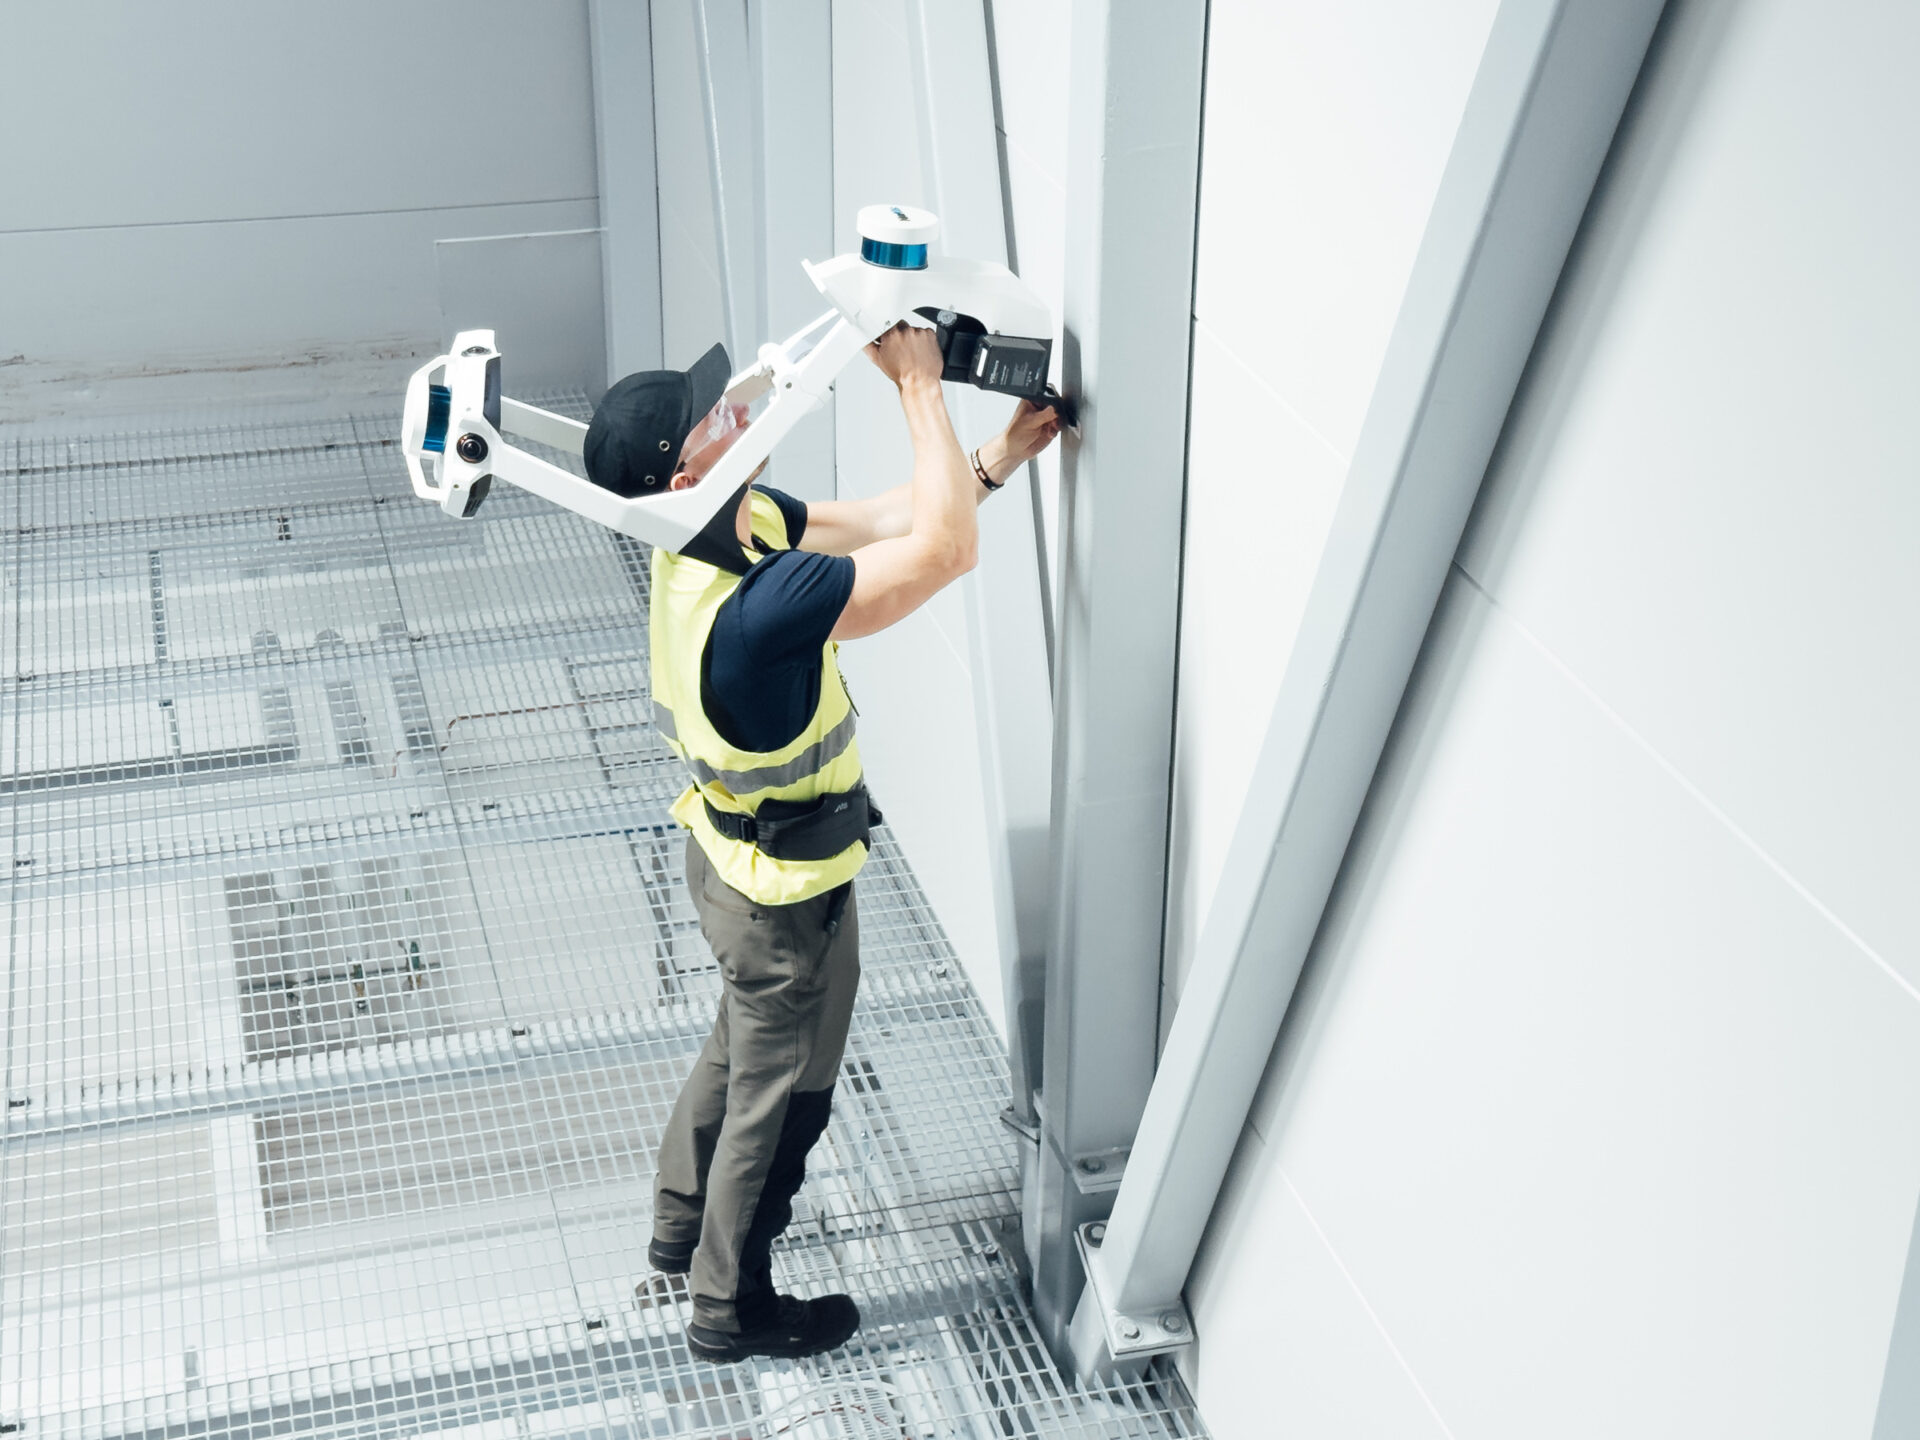
Ett punktmoln är en samling av miljontals koordinatsatta punkter i tre dimensioner som tillsammans beskriver formen och ytan hos ett fysiskt objekt eller en miljö. Varje punkt representerar en uppmätt position i rymden, angiven med x-, y- och z-koordinater, och ibland även med färg- eller intensitetsvärden. Tekniken används brett inom bygg, anläggning, industri och infrastruktur för att skapa exakta digitala representationer av verkliga miljöer. Nedan går vi igenom hur punktmoln skapas, vad datan innehåller och hur den används i praktiken.
Hur skapas ett punktmoln?
Ett punktmoln skapas genom att en laserskanner eller annan mätutrustning sänder ut ljusstrålar mot en yta och mäter hur lång tid det tar för ljuset att studsa tillbaka. Utifrån dessa mätningar beräknas exakta koordinater för tusentals eller miljontals punkter per sekund, som tillsammans bildar en tät och detaljrik representation av den skannade miljön.
Den vanligaste metoden är 3D-laserskanning, även kallad LiDAR (Light Detection and Ranging). Utrustningen kan vara stationärt monterad på ett stativ, monterad på ett fordon, ett fartyg eller en drönare beroende på vad som ska skannas och vilken täckning som krävs. Flygburen laserskanning används exempelvis för att kartlägga stora markområden, medan markbaserad skanning lämpar sig för byggnader, tunnlar och industrianläggningar.
Utöver laserskanning kan punktmoln även genereras med fotogrammetri, där ett stort antal överlappande fotografier bearbetas med programvara som beräknar punkternas position utifrån bildernas perspektivskillnader. Resultatet liknar laserskanningens, men metoderna har olika styrkor beroende på projektets krav på noggrannhet, yta och tillgänglighet.
Vad innehåller punktmolnsdata?
Punktmolnsdata innehåller i grunden tredimensionella koordinater för varje uppmätt punkt, men moderna system lagrar ofta betydligt mer information. Förutom position kan varje punkt bära intensitetsvärden som beskriver hur starkt laserpulsen reflekterades, RGB-färgvärden från integrerade kameror samt tidsstämplar och klassificeringsinformation.
Klassificering innebär att punkterna sorteras i kategorier, till exempel mark, vegetation, byggnader eller ledningar. Det gör det möjligt att filtrera och analysera specifika delar av datan utan att behöva hantera hela punktmolnet på en gång. I infrastrukturprojekt kan man exempelvis isolera markytan för att beräkna volymer eller identifiera ledningsdragning i en komplex industrianläggning.
Kvaliteten på punktmolnsdata beror på faktorer som skannarens upplösning, mätavståndet, ytornas reflektivitet och hur väl olika skanningspositioner är sammanfogade. En välutförd skanning med korrekt georeferering ger data som kan användas direkt som underlag för mätning, projektering och modellering.
Inom vilka branscher används punktmoln?
Punktmoln används inom ett brett spektrum av branscher där exakt information om fysiska miljöer är avgörande. De vanligaste användningsområdena finns inom bygg och anläggning, infrastruktur, industri, gruvnäring, fastighetsförvaltning och offentlig sektor.
- Bygg och anläggning: Dokumentation av befintliga förhållanden inför projektering, kontroll av utförda arbeten och volymmätningar.
- Infrastruktur: Kartläggning av vägar, järnvägar, broar och tunnlar för underhåll, ombyggnad och säkerhetskontroll.
- Industri och processindustri: Skanning av rörsystem, maskiner och produktionsanläggningar för att stödja ombyggnation och underhållsplanering.
- Gruvnäring: Volymberäkning av schakt, tunnlar och upplag samt övervakning av deformationer.
- Fastighetsförvaltning: Skapande av as-built-dokumentation och underlag för renoverings- och ombyggnadsprojekt.
- Offentlig sektor och samhällsplanering: Stadsmodellering, kulturmiljödokumentation och ledningsinventering.
Gemensamt för dessa användningsområden är behovet av tillförlitlig och mätbar information om den fysiska verkligheten, vilket punktmolnstekniken levererar med hög noggrannhet och effektivitet.
Hur bearbetas och analyseras ett punktmoln?
Bearbetning av ett punktmoln sker i flera steg, från insamling och sammanfogning av rådata till filtrering, klassificering och slutlig analys. Processen kräver specialiserad programvara och kompetens för att säkerställa att resultatet håller den noggrannhet som projektet kräver.
Det första steget är registrering, där punktmoln från flera olika skanningspositioner fogas samman i ett enhetligt koordinatsystem. Därefter rensas datan från brus och irrelevanta punkter, och klassificering utförs för att skilja olika typer av ytor och objekt åt. Georeferering knyter sedan punktmolnet till ett känt koordinatsystem, vilket gör det möjligt att integrera datan med kartor, ritningar och andra geodata.
Från det bearbetade punktmolnet kan ett brett spektrum av analyser genomföras: volymmätningar, avståndsmätningar, deformationsanalyser och jämförelser mot projekterade modeller. Datan kan också ligga till grund för vidare modellering, exempelvis genom scan-to-CAD eller scan-to-BIM, där punktmolnet omvandlas till redigerbara konstruktionsmodeller som används i projektering och förvaltning.
Vad är skillnaden mellan punktmoln och 3D-modell?
Den avgörande skillnaden är att ett punktmoln är rådata, en samling diskreta mätpunkter utan definierade ytor eller geometri, medan en 3D-modell är en strukturerad geometrisk representation med sammanhängande ytor, volymer och objekt. Punktmolnet beskriver verkligheten som den är; 3D-modellen tolkar och strukturerar den informationen.
Ett punktmoln kan innehålla hundratals miljoner punkter och ger en exakt men ostrukturerad bild av en miljö. Det är svårt att direkt redigera det eller bygga vidare på det utan att först bearbeta datan. En 3D-modell, exempelvis en BIM-modell eller en CAD-ritning, är däremot uppbyggd av geometriska objekt som väggar, rör och bjälklag, vilket gör den lättare att hantera i projektering och konstruktion.
I praktiken fungerar punktmolnet ofta som underlag för att skapa 3D-modellen. Processen kallas scan-to-BIM eller scan-to-CAD och innebär att en specialist tolkar punktmolnet och modellerar de relevanta objekten. Resultatet är en modell som speglar verkliga förhållanden med hög noggrannhet, vilket är särskilt värdefullt vid renovering, ombyggnad och förvaltning av befintliga anläggningar.
Mittas laserskannings- och eSite-tjänster täcker hela kedjan, från insamling av punktmolnsdata till färdiga digitala tvillingar som gör det möjligt att navigera, mäta och analysera en anläggning direkt i webbläsaren. Har du ett projekt där exakt dokumentation av befintliga förhållanden är avgörande? Kontakta vårt team för att diskutera hur vi kan hjälpa dig vidare.