
Hur skapar man en 3D-modell av en byggnad med laserskanning?
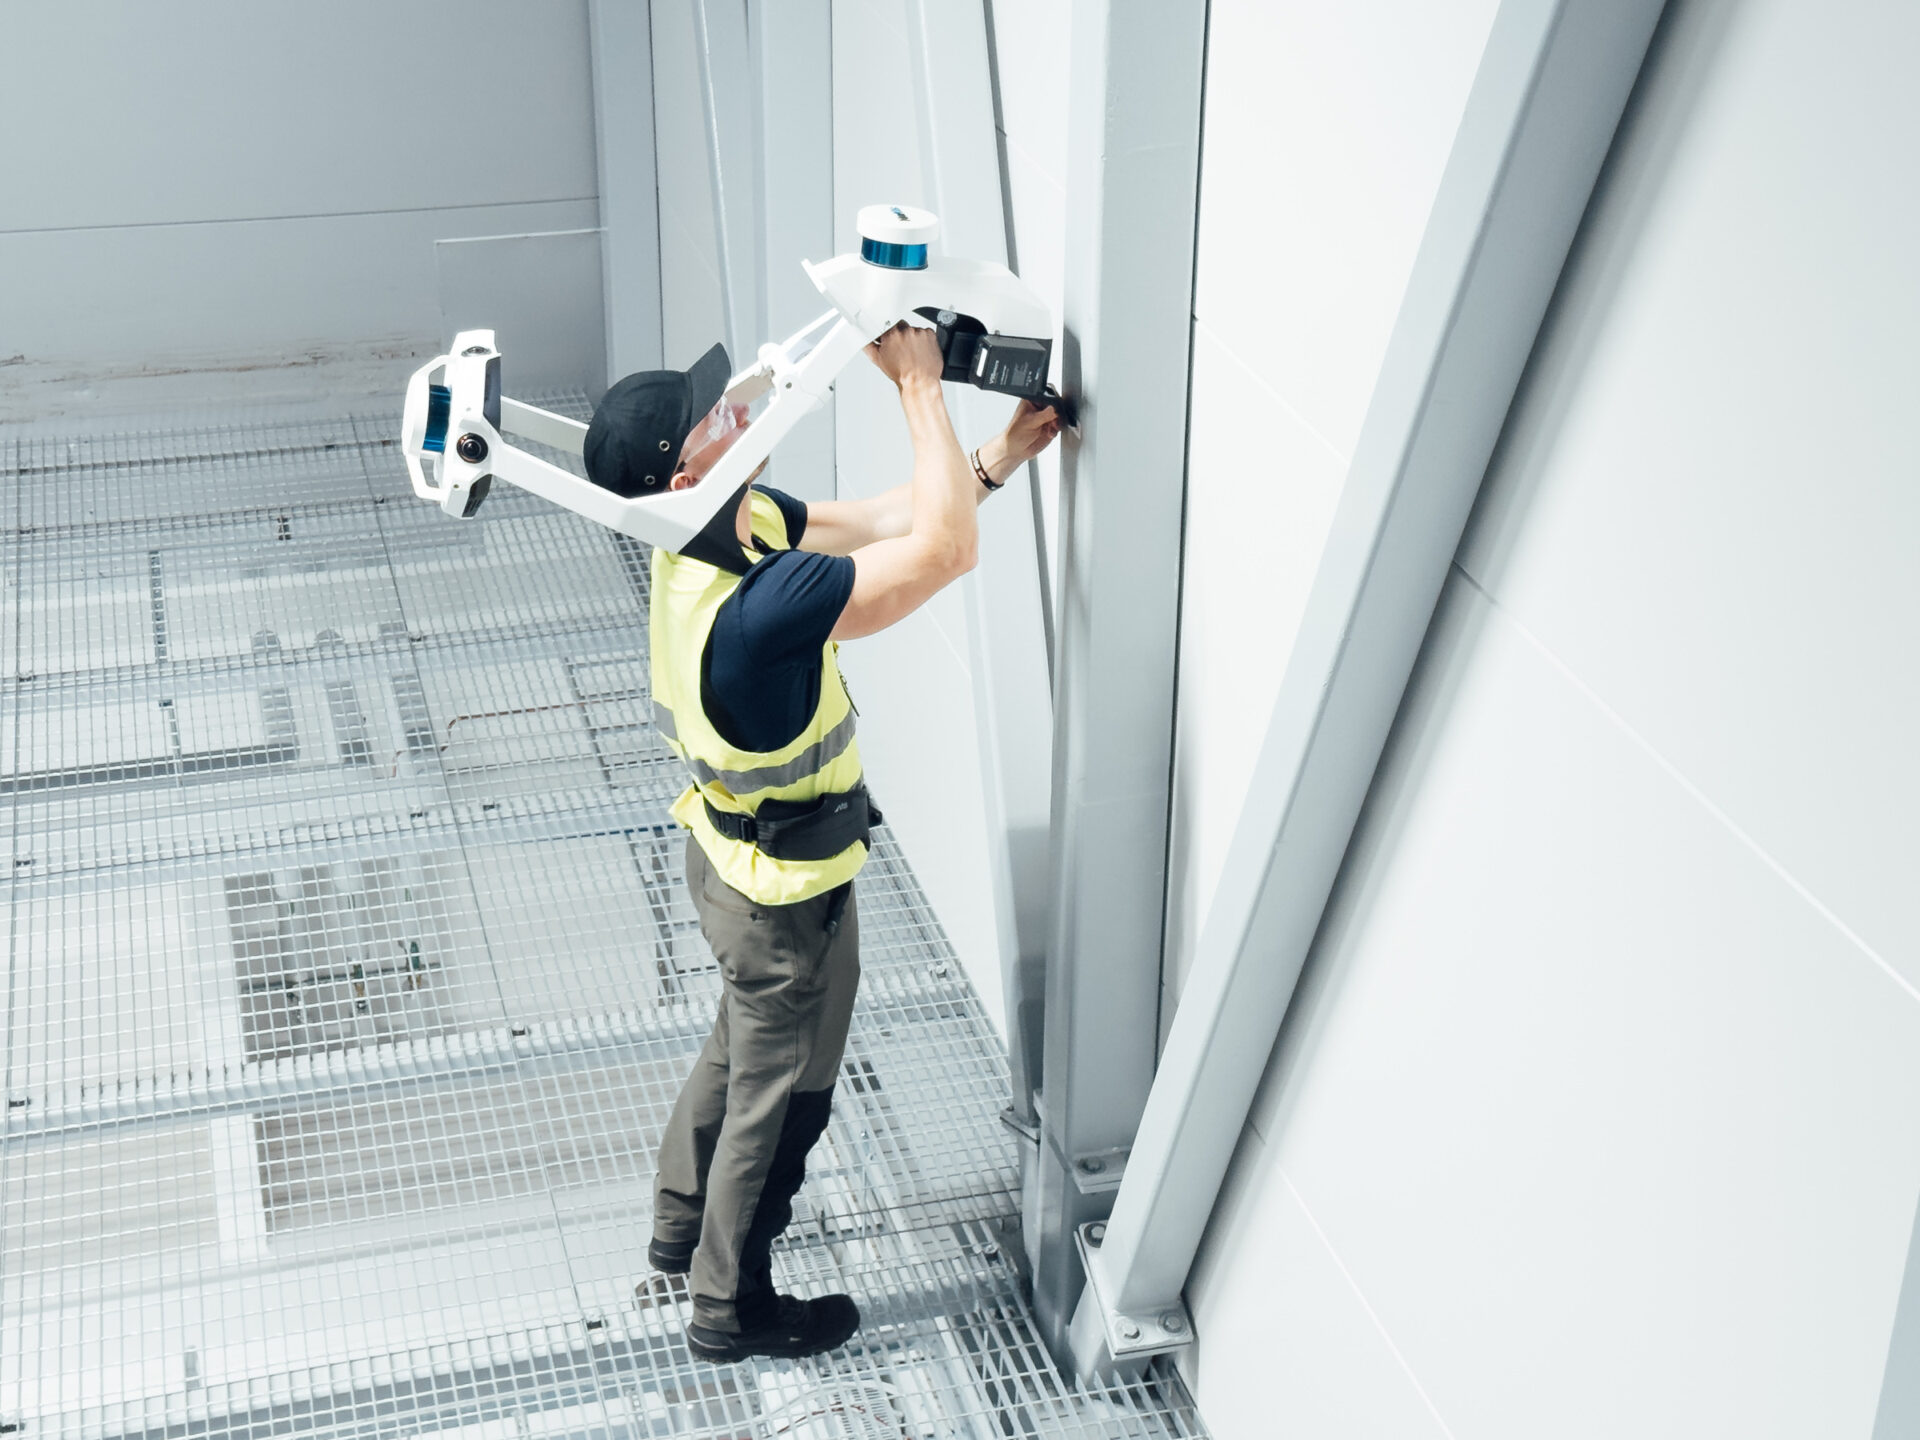
En 3D-modell av en byggnad skapas med laserskanning genom att en laserscanner mäter av byggnadens ytor från flera positioner och samlar in miljontals koordinatpunkter i ett så kallat punktmoln. Punktmolnet bearbetas sedan i specialiserad programvara och omvandlas till en detaljerad digital modell. Processen är tillämpbar på allt från enskilda fastigheter till komplexa industrianläggningar och används i hela projektkedjan, från dokumentation och projektering till renovering och förvaltning. Nedan går vi igenom utrustningen, arbetsprocessen och de faktorer som avgör slutresultatets noggrannhet.
Vilken utrustning används vid laserskanning av byggnader?
Vid laserskanning av byggnader används en terrestrisk laserscanner, ett instrument som sänder ut laserstrålar i ett roterande mönster och mäter avstånd till omgivande ytor med hög hastighet och precision. Scanners av professionell klass kan registrera hundratusentals till flera miljoner punkter per sekund och ger mätosäkerheter i millimeterklassen.
Utrustningen kompletteras vanligtvis av följande komponenter:
- Terrestrisk laserscanner med inbyggd kamera för att koppla fotografisk information till punktmolnet
- Stativ för stabil placering vid varje mätstation
- Reflektorer eller sfäriska targets som används för att foga samman skanningar från olika positioner
- GNSS-mottagare (Global Navigation Satellite System) för georeferering av data till ett känt koordinatsystem
- Bärbar dator för fältövervakning och initial datahantering
I vissa projekt kompletteras den markbaserade scanningen med drönarmonterade laserscanners eller 360-graders kameror, vilket är särskilt värdefullt vid fasadskanning av höga byggnader eller svårtillgängliga partier. Valet av utrustning styrs av projektets krav på noggrannhet, tillgänglighet och leveransformat.
Hur går en laserskanningsprocess av en byggnad till?
En laserskanningsprocess av en byggnad genomförs i flera steg: planering, fältinsamling, registrering av skanningar och slutlig databearbetning. Fältarbetet innebär att scannern placeras på ett antal strategiskt valda positioner runt och inne i byggnaden, och från varje position genomförs en fullständig skanning av omgivningen.
Processen följer i praktiken dessa steg:
- Förberedelse och planering: Antalet mätstationer bestäms utifrån byggnadens storlek, komplexitet och krav på täckning. Targets placeras ut för att underlätta sammanfogning av skanningar.
- Fältskanning: Scannern placeras på varje station och genomför en automatisk 360-gradig skanning. Processen upprepas tills hela byggnaden är täckt utan blinda fläckar.
- Registrering: Skanningarna från de olika stationerna fogas samman till ett enhetligt punktmoln med hjälp av gemensamma referenspunkter eller automatisk igenkänning av överlappande geometri.
- Georeferering: Det sammanfogade punktmolnet kopplas till ett känt koordinatsystem via GNSS-mätning eller inmätning av referenspunkter.
- Kvalitetskontroll: Datakvaliteten kontrolleras för att säkerställa att noggrannhetskrav och täckningsgrad uppfylls innan leverans.
Hela fältprocessen för en normalstor byggnad tar vanligtvis en till flera dagar beroende på byggnadens storlek och tillgänglighet.
Vad är ett punktmoln och hur används det i 3D-modellering?
Ett punktmoln är en samling miljontals koordinatpunkter i ett tredimensionellt koordinatsystem, där varje punkt representerar en uppmätt position på en yta i den verkliga miljön. Varje punkt har X-, Y- och Z-koordinater och bär ofta även information om reflektivitet och färg från inbyggd kamera. Resultatet är en digital avbild av byggnadens faktiska geometri.
I 3D-modellering används punktmolnet som ett exakt geometriskt underlag. Det möjliggör mätningar, sektioner och analyser direkt i datan, och fungerar som referens när mer strukturerade modeller skapas. Punktmolnet kan användas på flera sätt:
- Som fristående dokumentation av befintligt skick, exempelvis för byggnadsdokumentation och relationshandlingar
- Som underlag för Scan-to-CAD, där tvådimensionella eller tredimensionella CAD-ritningar tas fram
- Som grund för Scan-to-BIM, där en informationsbärande BIM-modell modelleras upp med utgångspunkt i skanningsdata
- För direkta avståndsmätningar och volymberäkningar utan att en separat modell behöver skapas
Punktmolnet är med andra ord råmaterialet i processen, och dess kvalitet avgör vad som är möjligt att leverera i nästa steg.
Hur omvandlas ett punktmoln till en färdig 3D-modell?
Ett punktmoln omvandlas till en färdig 3D-modell genom en process som kallas Scan-to-BIM eller Scan-to-CAD, där specialister manuellt eller semiautomatiskt modellerar upp byggnadens komponenter i en CAD- eller BIM-programvara med punktmolnet som exakt geometrisk referens. Processen kräver kompetens inom både modellering och förståelse för byggnadens konstruktion.
Scan-to-CAD
Vid Scan-to-CAD skapas ritningar eller tredimensionella geometrier direkt utifrån punktmolnet. Metoden används ofta när leveransen ska bestå av linjebaserade ritningar, sektioner eller enkla volymsmodeller som underlag för teknisk planering.
Scan-to-BIM
Scan-to-BIM innebär att byggnadens element, som väggar, bjälklag, pelare, installationer och fasader, modelleras som intelligenta objekt i en BIM-modell (Building Information Modeling). Varje objekt kan bära information om material, dimension och relation till övriga komponenter. Detaljnivån, ofta kallad LOD (Level of Detail), anpassas efter projektets syfte och krav. En BIM-modell från laserskanning ger ett precist underlag för renovering, ombyggnad och fastighetsutveckling.
Den färdiga modellen levereras i format som passar kundens programvarumiljö, exempelvis IFC, RVT eller DWG, och kan integreras direkt i projektörernas arbetsmiljö.
Vilka faktorer påverkar noggrannheten i en laserskannad 3D-modell?
Noggrannheten i en laserskannad 3D-modell påverkas av instrumentets inneboende precision, antalet mätstationer, registreringsmetod, georeferering och den efterföljande modelleringsprocessen. Samtliga steg i kedjan bidrar till slutresultatets totala osäkerhet, och krav på noggrannhet bör därför specificeras tidigt i projektet.
De viktigaste faktorerna är:
- Scannerinstrumentets noggrannhet: Professionella terrestriska scanners ger mätosäkerheter i millimeterklassen, men prestandan varierar mellan modeller och tillverkare.
- Stationsavstånd och överlappning: Kortare avstånd mellan scanner och yta ger tätare punktmoln och bättre geometrisk upplösning. Tillräcklig överlappning mellan skanningar är avgörande för en korrekt registrering.
- Registreringskvalitet: Hur väl skanningarna från olika stationer fogas samman påverkar den totala noggrannheten. Välplacerade targets och noggrann kontroll av registreringsfel är centralt.
- Georeferering: Koppling till ett känt koordinatsystem via GNSS eller inmätta referenspunkter avgör modellens absoluta lägesosäkerhet.
- Ytegenskaper: Mörka, reflekterande eller genomskinliga ytor kan ge sämre punktkvalitet och kräver extra hänsyn i fält.
- Modelleringsprecision: I Scan-to-BIM- och Scan-to-CAD-processer tillkommer en tolkningsbaserad osäkerhet beroende på operatörens kompetens och den valda detaljnivån.
Genom att definiera noggrannhetskrav och leveransformat innan projektet startar kan rätt metod, utrustning och arbetsprocess väljas för att möta projektets faktiska behov.
Mitta erbjuder laserskanning av byggnader och anläggningar med kompetens inom hela kedjan, från fältinsamling och registrering till Scan-to-BIM och Scan-to-CAD. För projekt där den digitala modellen ska vara tillgänglig för hela projektgruppen oavsett plats finns även eSite, Mittas tjänst för digitalisering av fysiska miljöer. Med eSiteview kan projektörer, driftpersonal och entreprenörer navigera i en webbläsarbaserad digital tvilling, mäta direkt i modellen och samarbeta utan att alltid behöva besöka platsen. Vill du veta mer om hur laserskanning kan ge ditt projekt ett tillförlitligt beslutsunderlag? Kontakta Mittas team för att diskutera förutsättningarna.